

周一至周五 09:00-18:00
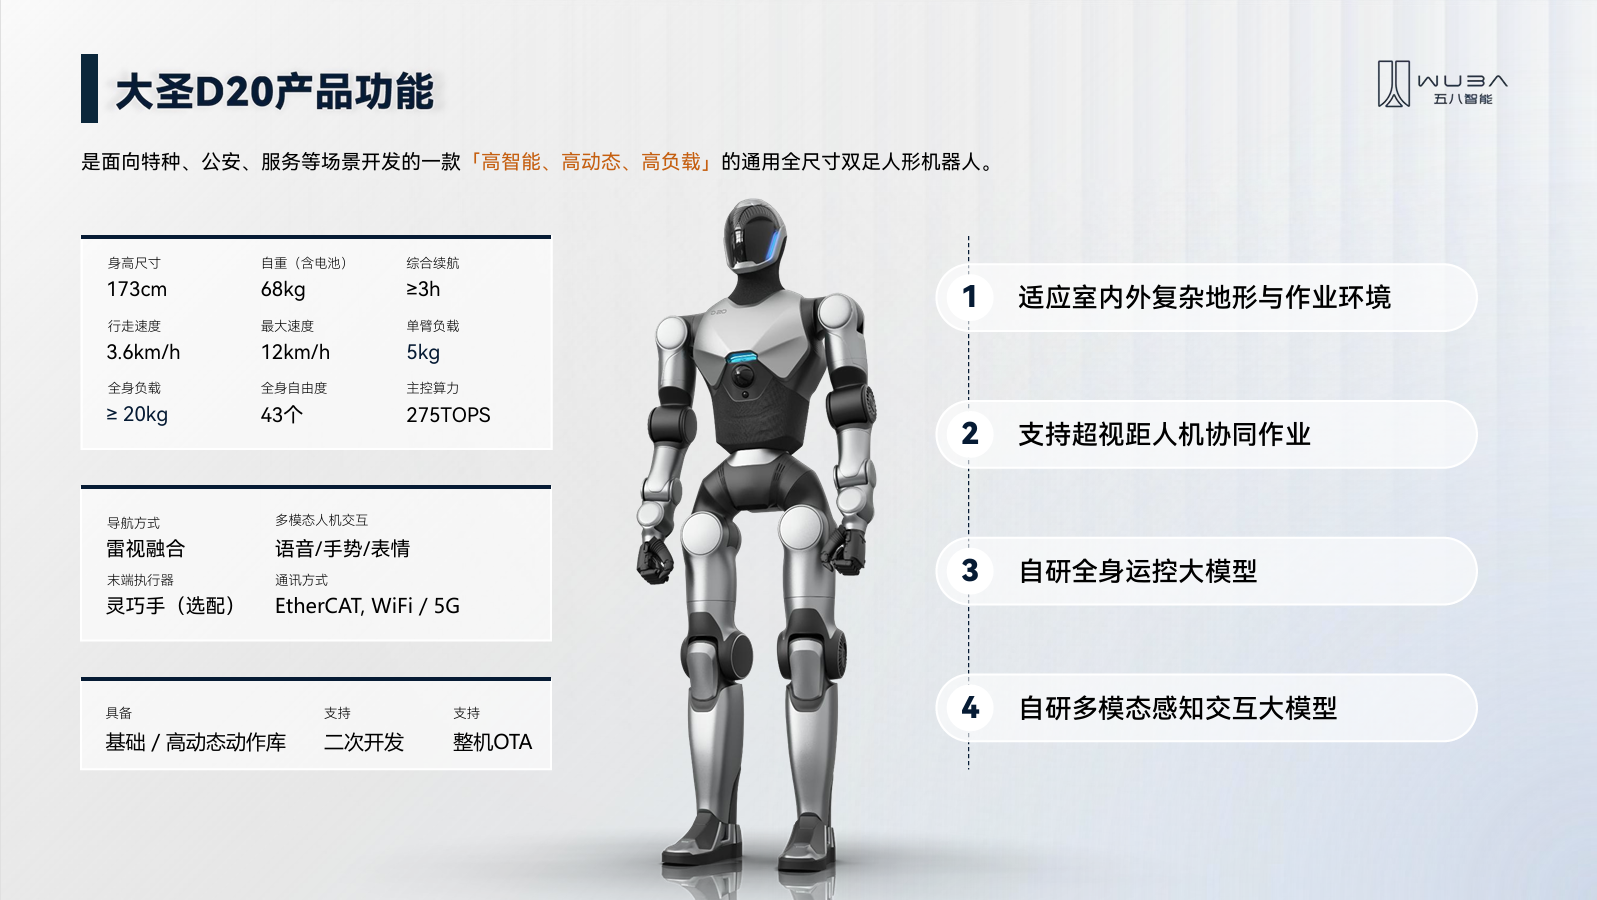


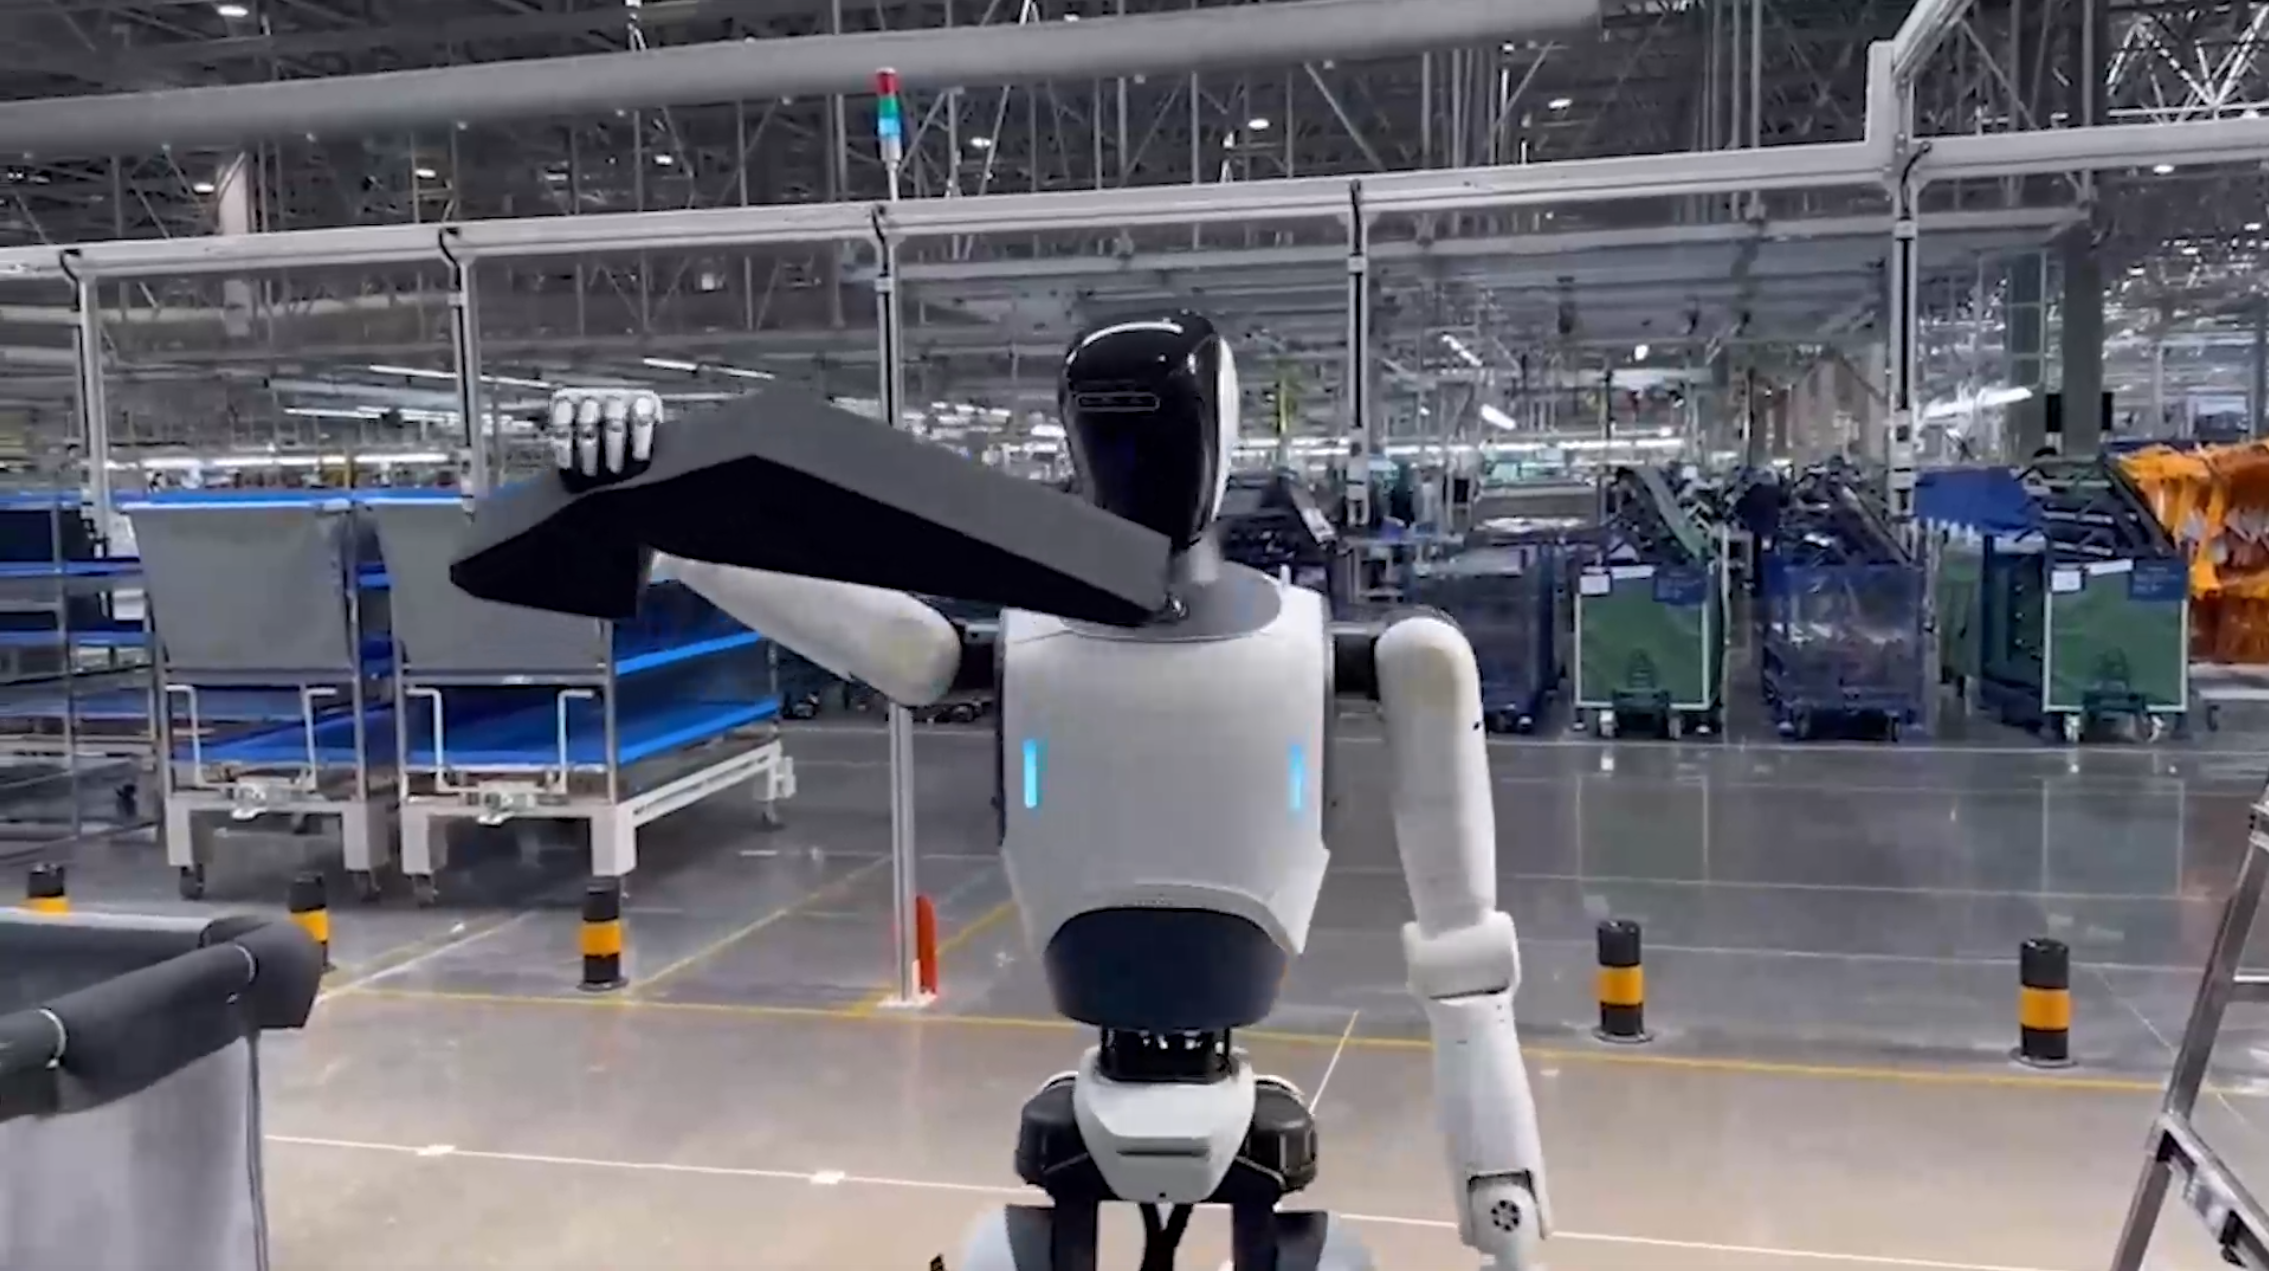
自研机器人智能驾驶舱,支持人机协同下超视距、长时间执行复杂、危险作业任务,显著拓宽人形机器人应用场景。行业首创兼容坐姿遥操和身外化身两种作业模式,跨域遥操通信平均延时低于200ms,设计高沉浸感主从交互系统。
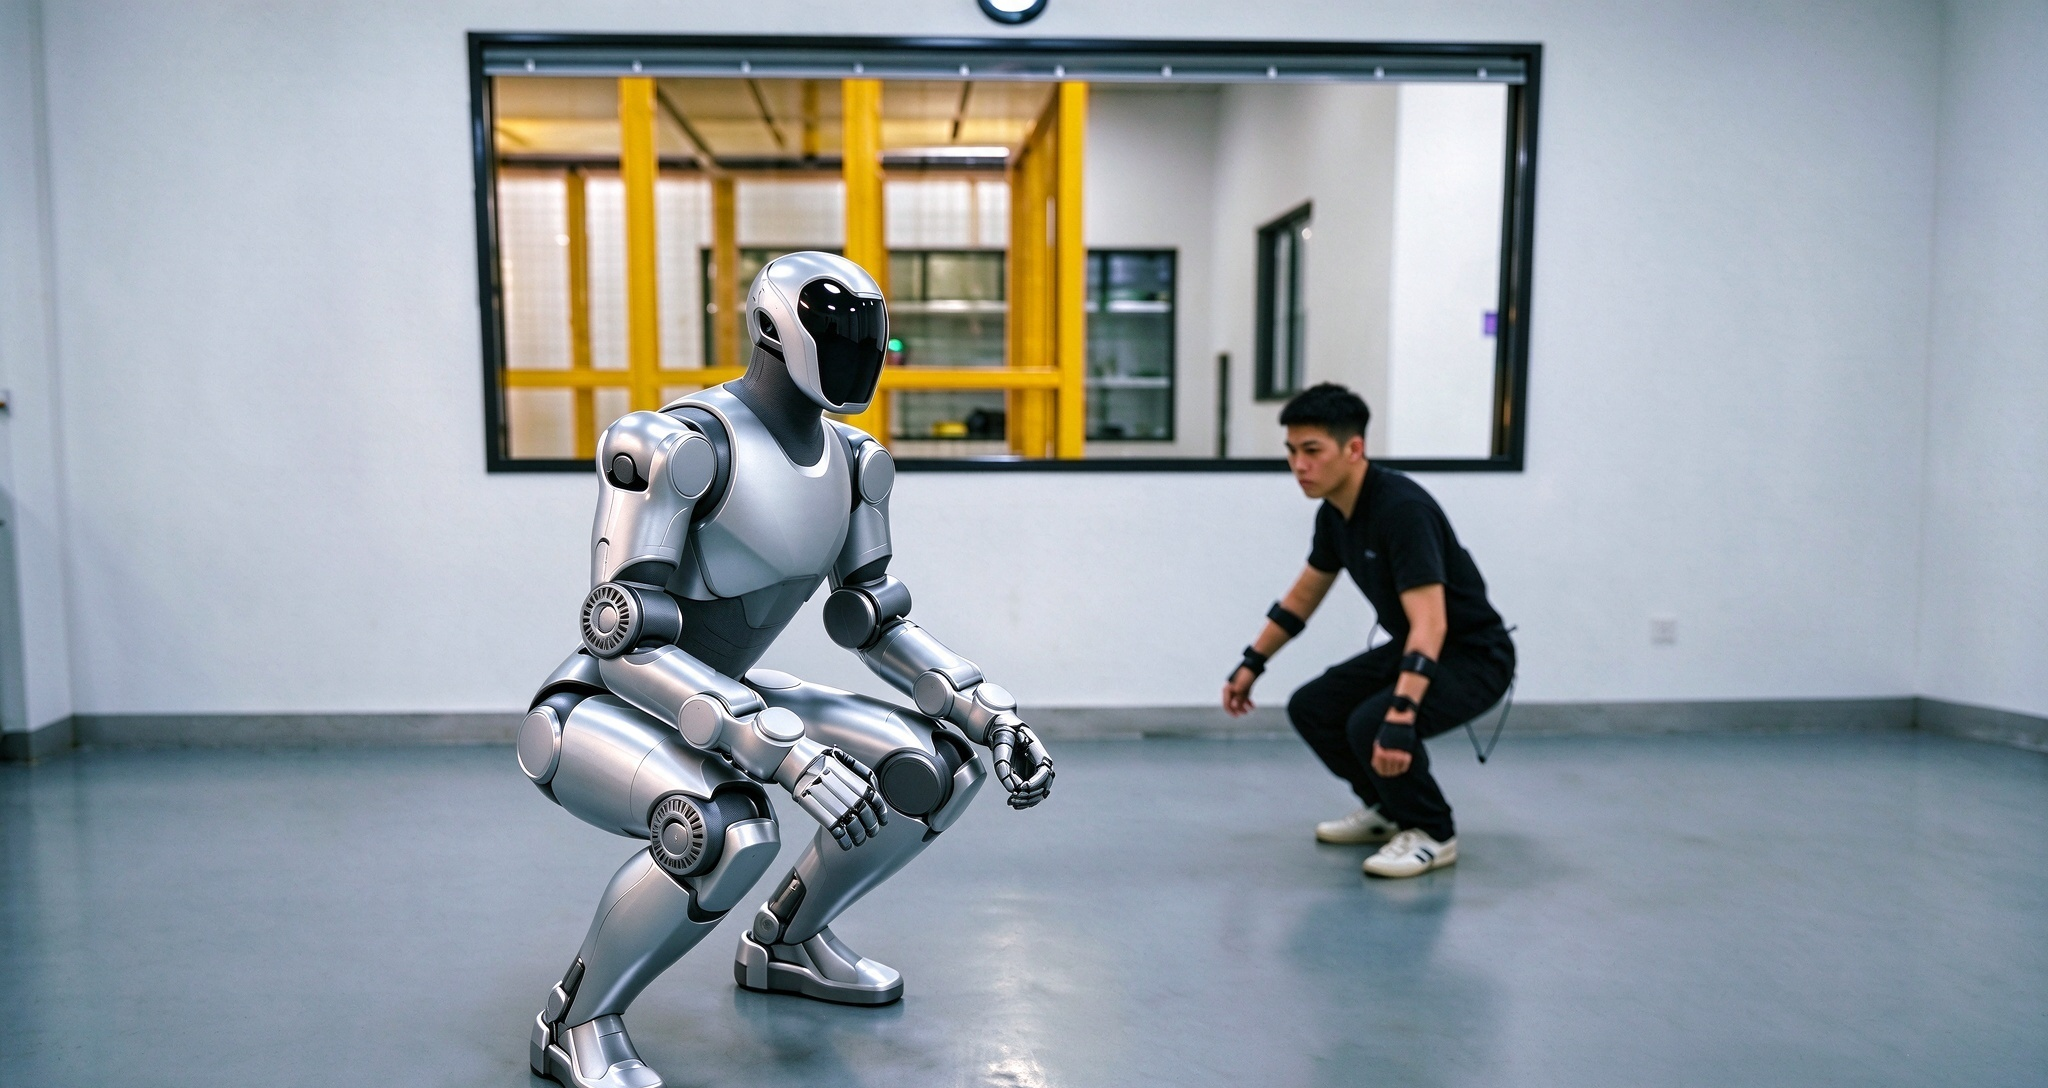
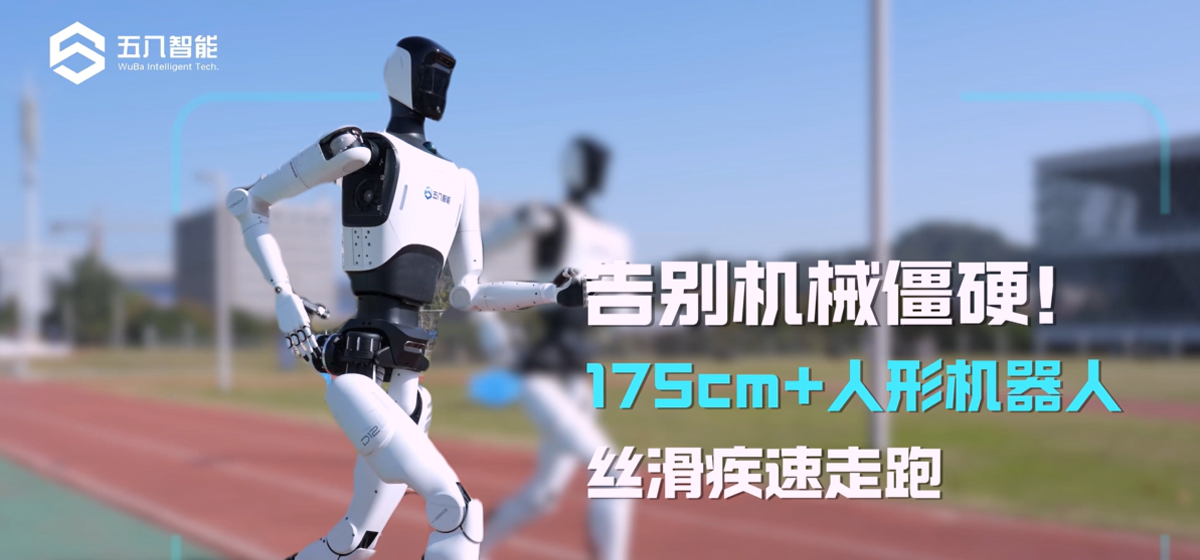
全身运控大模型支持机器人实现超强平衡、快速移动、高动态全身运动能力,结合本体高负载能力可适应大部分室内外作业环境与要求。

支持语音、表情、手势、灯语等多模态交互能力。多模态感知交互智能体,实现自然流畅的语言、动作和表情生成;情绪智能体,可设置机器人MBTI,提供多种人格。
基于感控融合强化学习控制技术,可识别自身姿态与环境变化并规划行动,大幅提升全地形适应能力,保持超强平衡。
依托算法平台及海量数据训练,可快速开发人形机器人面向各类应用场景的任务执行能力。
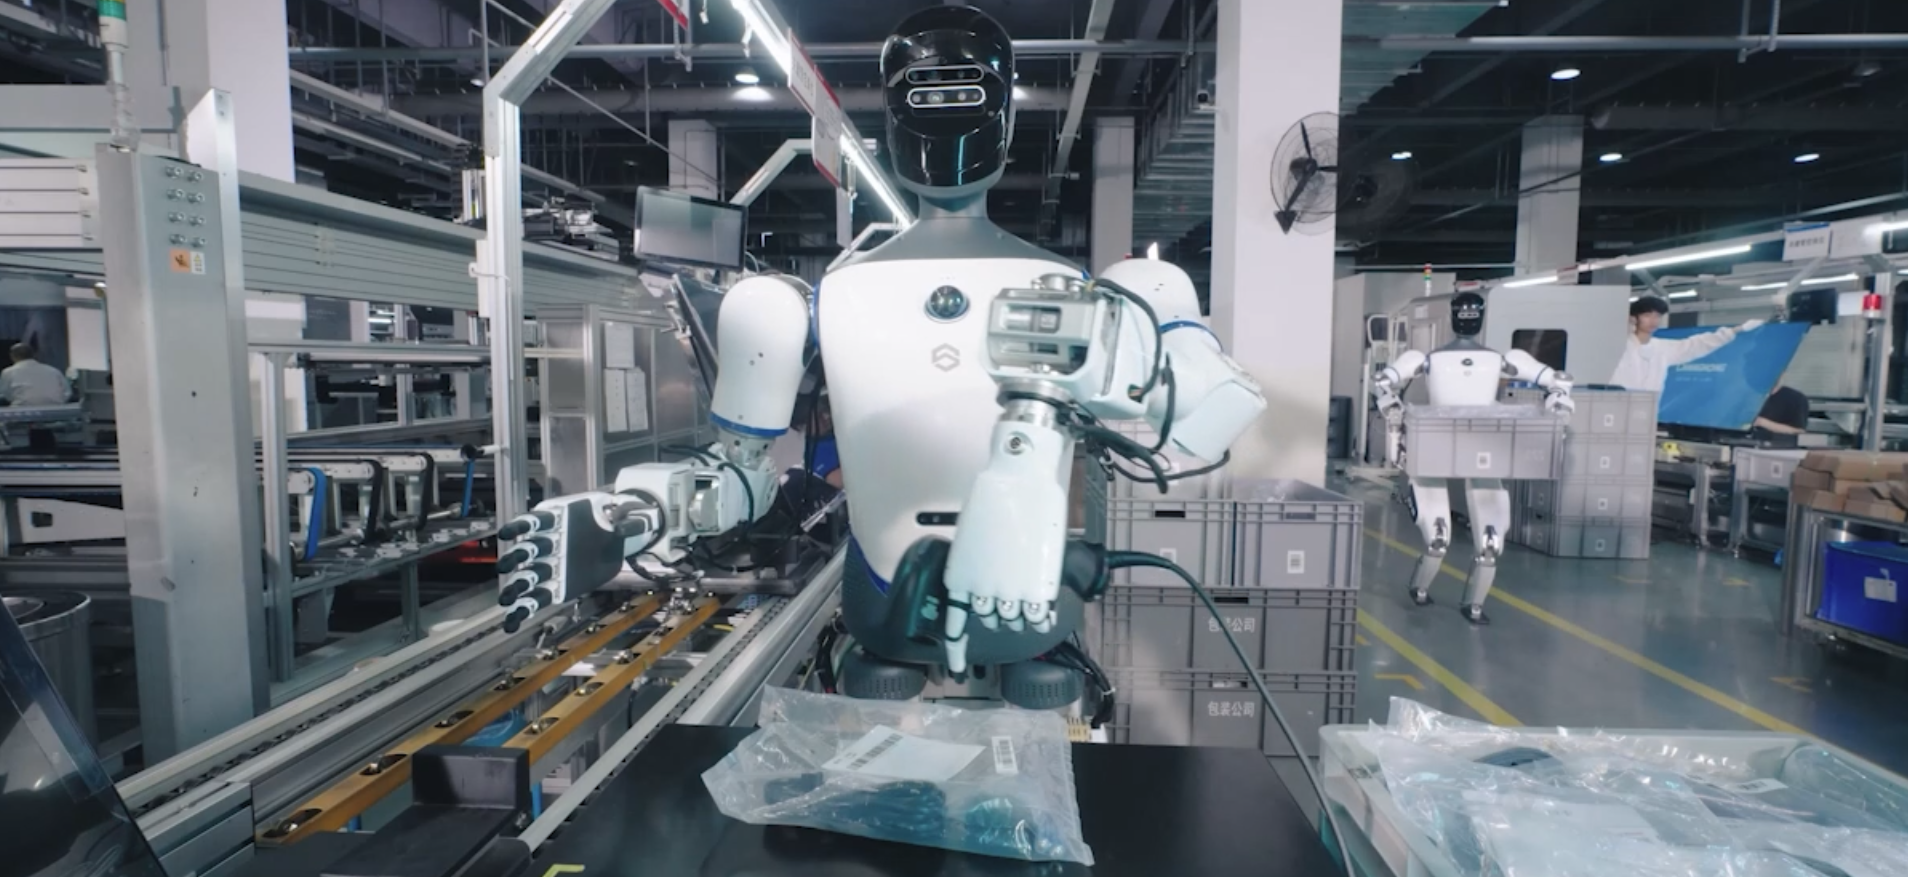
基于多传感器融合的SLAM技术,初步形成人机共融环境下的安全“自驾”方案,在工厂、园区等环境实现自主建图与定位导航。
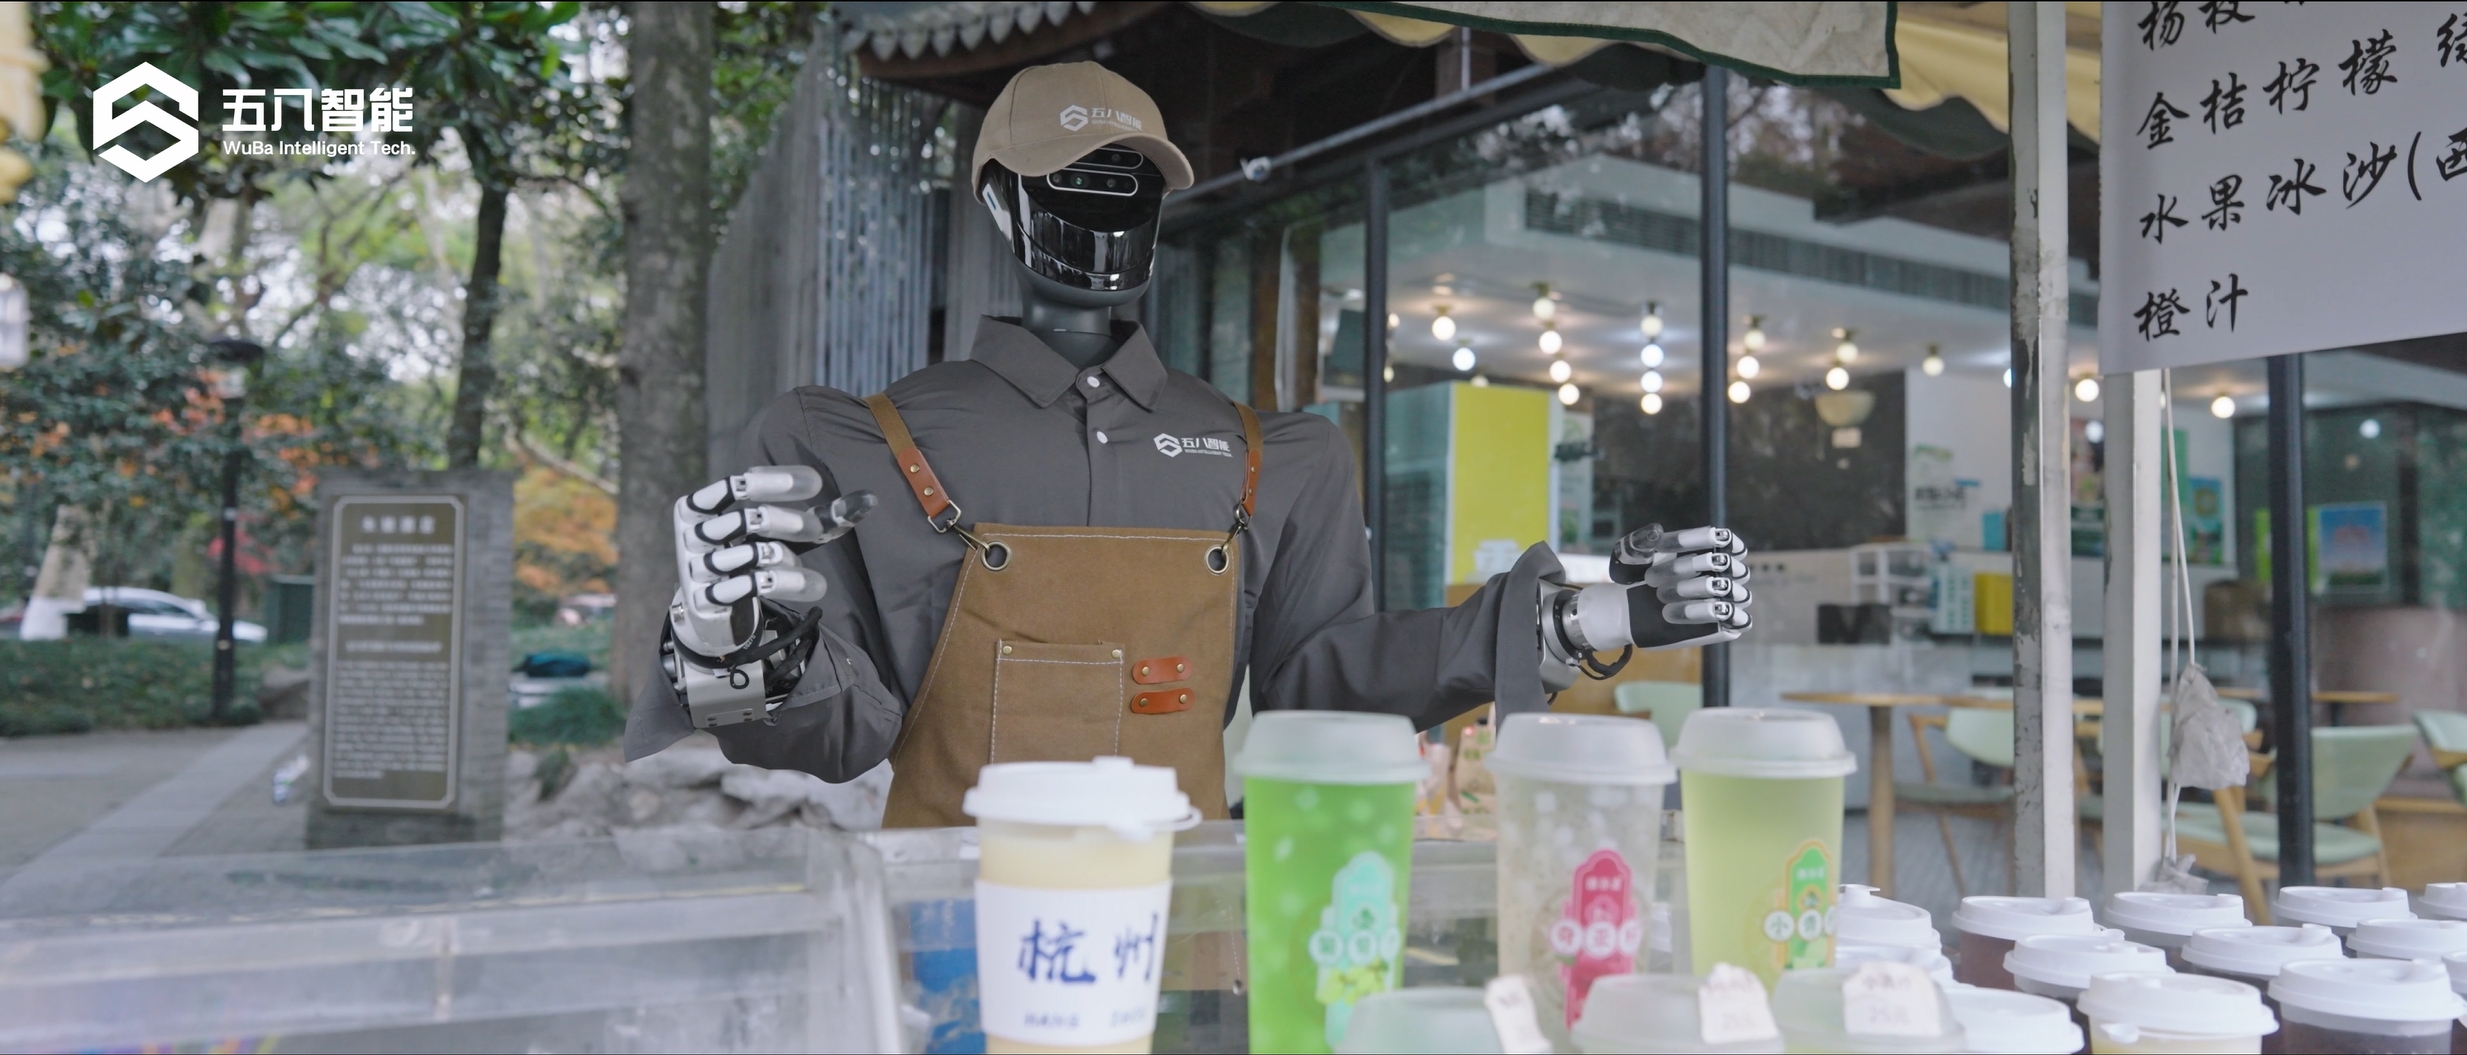
面向服务场景,实现多模态拟人交互,突破视觉语言大模型的人机交互与任务理解技术,配备丰富交互表情、20 + 拟人肢体动作及垂类知识语音问答。
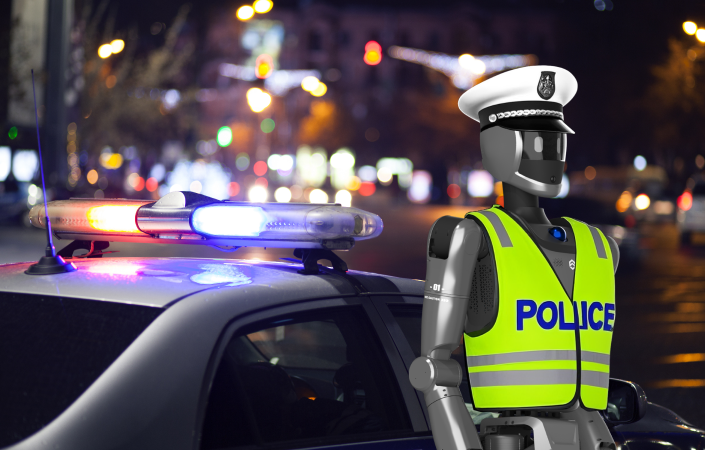
公共安全
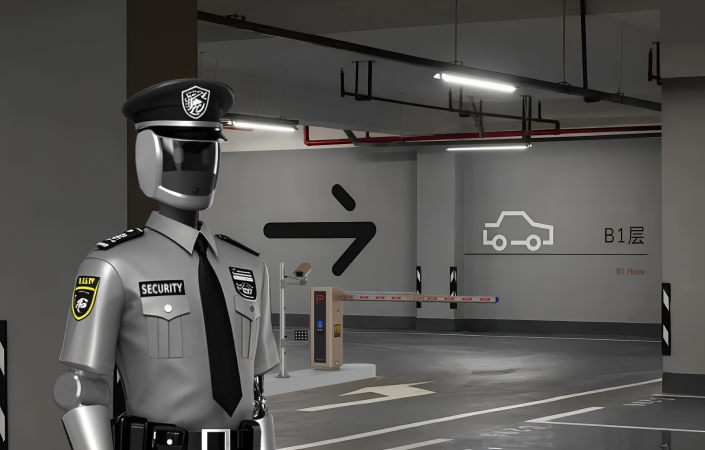
智慧安防
周一至周五 09:00-18:00


 地址
